シーン一:生産ラインの柔軟で精密な組立
背景
ある電子機器メーカーでは、多品種小ロットの生産において、組立ステーションのタスクが頻繁に変わり、人的作業の負荷が高く、固定式ロボットアームは迅速な型替えが困難で、ラインの柔軟性が足りなかった。
ソリューション
- MES がタスクの指示を出した後、スケジューリングシステムはヒューマノイド AMR に組立のタスクを配信して、移動ルートを計画する
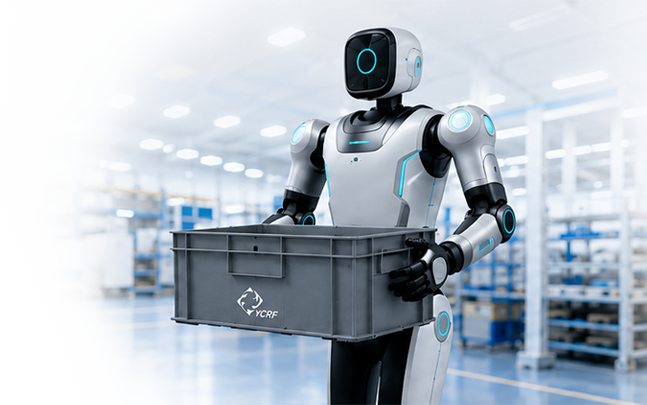
- ヒューマノイド AMR は自律的にナビでラインサイド物料エリアへ移動し、両腕で部品を精密につかんで組立ステーションへ搬送する
- 力の制御とビジョン融合により、締付・挿入・検査などミリメートル精度の作業を完了する
- 作業が完了した後、品質のデータを自動的に報告し、次のステーションへ移動または戻って充電し、ラインタクトとリアルタイムの連動を実現する
導入効果
- 組立の精度と一貫性が大幅に向上した
- 型替えの導入時間が短縮された
- 人による反復の作業の負荷が低減した
- 多品種の柔軟生産に対する適応力が強化した